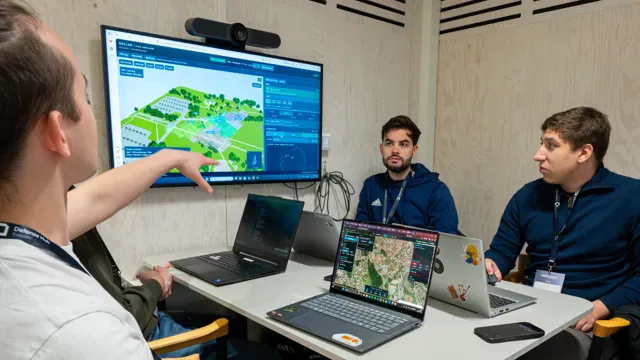
En AI-baserad språkmodell gör det möjligt för operatören att beskriva vem drönarna ska leta efter och i vilket område. I studenternas lösning kombineras vanliga kameror med värme- och djupkameror samt den laserbaserade mättekniken lidar. Enligt Linköpings universitet nådde drönarna en positioneringsprecision på omkring tio centimeter i simuleringen.
Lösningen byggdes och testades i en simuleringsmiljö med robotikramverket Robot Operating System, ROS. Arbetet genomfördes under EUDIS Defence Hackathon på universitetet i oktober, där lagen hade 48 timmar på sig att utveckla tekniska lösningar för försvarsrelaterade utmaningar.
– Vi vann inte tävlingen, men vi är nöjda med vad vi åstadkom, berättar studentlaget.
Ett annat lag från universitetet, med sex doktorander, arbetade med hur drönare kan fördela uppgifter och samordna sina rörelser utan att kollidera eller tappa målet. Laget kombinerade bland annat kunskaper inom människa–datorinteraktion, datavetenskap och reglerteknik.
Doktorandernas forskning ingår i en fem- till sexårig satsning med ett 14-tal nyanställda doktorander, finansierad bland annat av Stiftelsen för strategisk forskning. Studenterna och forskarna pekar på möjliga användningar både militärt och civilt, exempelvis vid eftersök av försvunna, skogsbränder och översvämningar.